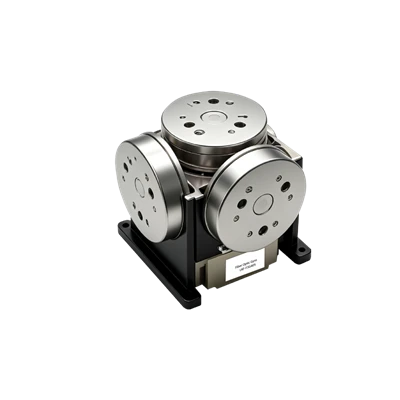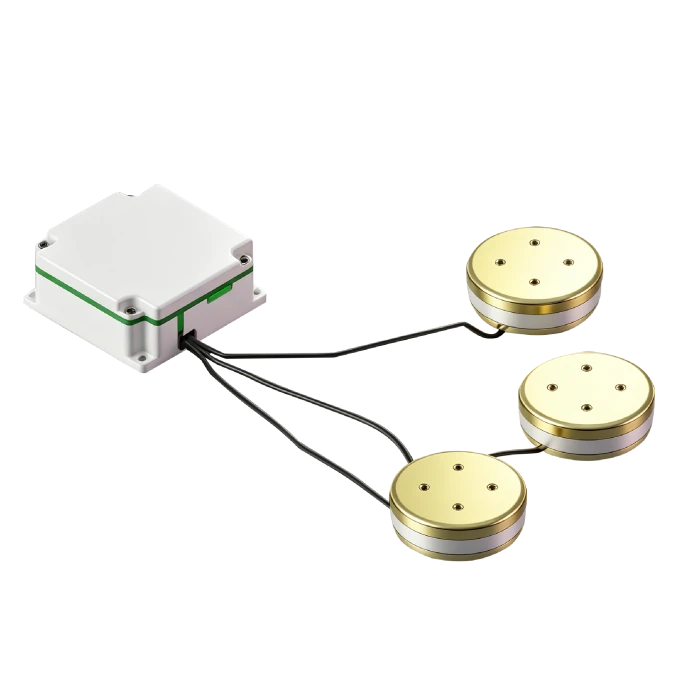
FT60 treaxlig IMMA
Stark miljöanpassningsförmåga
Hög tillförlitlighet, ultra-lång livslängd
Fullständigt DigitalRS-422 elektriskt gränssnittsutgång
Beskrivning
Huvudfunktioner
- Miniatyr kompakt design
- All-solid-design
- Stark miljöanpassningsförmåga
- Hög tillförlitlighet, ultra-lång livslängd
- Fullständigt DigitalRS-422 elektriskt gränssnittsutgång
Applikationsfält
- EO Pod
- Flygkontrollplattform
- Optisk/fotografiplattform
- Plattformsstabiliseringsenhet
- SatCom-på-förflyttningen-
- Tröghetsmätenhet
- Lätt UAV
Produktöversikt
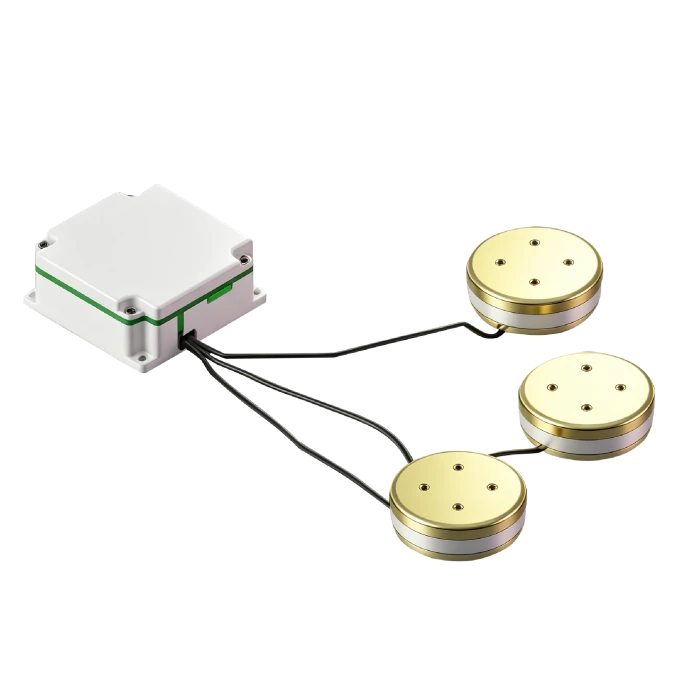
FT60 miniatyriserade FOG bryter igenom traditionell design med integrerad krets och optisk väg. Det är en idealisk vinkelhastighetssensor med hög-precision för tröghetsmätning och kontroll. Som ett helt -gyroskop har det snabb start-, brett räckvidd och hög tillförlitlighet. FT60:s tre-axliga FOG-enhet använder tre-delning och delad design för låg kostnad och stabil prestanda. Med integrerad optisk-elektrisk förpackning är den enkel att installera, lämplig för navigeringsvägledning, attitydmätning och kontroll i små missiler och guidade bomber.
Unik teknik
Företaget är ett hög-teknologiskt företag med fullständiga-slingfunktioner från fiberlindningsutrustning och spollindning till IMU-kretsar, programvara och testutrustning. End-to-end process control förbättrar kvaliteten och minskar kostnaderna. Genom att arbeta under ISO9001 med strikta processer säkerställs produktens tillförlitlighet och konsekvens. Styrsystemet för oljeborrning är en kärnutrustningskomponent i borrhålet, och noggrann mätning av attityd och azimut är nyckeln till att hålla borrhålsbanan på den designade banan. FT60 FOG mäter stignings-, rullnings- och azimutvinkelhastigheter för borrverktyget under formationsborrning, beräknar lutnings- och azimutvinklar i realtid via vinkelhastighetsintegration.
FT60 treaxlig IMMA
FT60 Three-Axis FOG-prestandaparametrar
|
Parameter |
FT60 |
|
Starttid- |
3 |
|
Bias( grad /h) |
Mindre än eller lika med 0,5 |
|
Rumstemp. (Konstant temp.) Bias Stabilitet (genom 10 s, grad/h) |
Mindre än eller lika med 0,05 |
|
Variabel temp. Bias Stabilitet (1 grad/min, 100 s medel, grad/h) |
Mindre än eller lika med 0,1 |
|
Bias Stability( grad /h) |
Mindre än eller lika med 0,05 |
|
Bias Magnetic Sensitivity (grad /h/Gs) |
Mindre än eller lika med 0,05 |
|
Angle Random Walk(grad /h1/2) |
Mindre än eller lika med 0,01 |
|
Skalfaktor olinjäritet (ppm) |
Mindre än eller lika med 10 |
|
Skalfaktorasymmetri (ppm) |
Mindre än eller lika med 5 |
|
Skalfaktor repeterbarhet (ppm) |
Mindre än eller lika med 10 |
|
Tröskel (grad /h) |
Mindre än eller lika med 0,05 |
|
Upplösning (grad /h) |
Mindre än eller lika med 0,05 |
|
Bandbredd (Hz) |
Större än eller lika med 500 |
|
Driftstemperatur (grad) |
-45-+70 |
|
Förvaringstemperatur (grad) |
-55-+85 |
|
Dynamiskt omfång (grad/s) |
±500 |
|
Matningsspänning (V) |
+5 |
|
Rumstemp. Konstant-tillståndsströmförbrukning (W) |
Mindre än eller lika med 4 |
|
Full-Temp. Konstant-tillståndsströmförbrukning (W) |
Mindre än eller lika med 8 |
|
Starta-startström (A) |
<2 |
|
Mått (mm) |
Φ59×17.8 |
|
Vikt (g) |
360±10 |
Måttritning
Översikt
Detta dokument specificerar kraven och metoderna för användning och underhåll av FT60 tre-fiberoptiska gyroskop (FOG) (hädanefter kallat "produkten").
2 Produktbeskrivning 2.1 Arbetsprincip, funktioner och tillämpningsområde
2.1.1 Arbetsprincip
Produkten är en tröghetsvinkelhastighetssensor baserad på den optiska Sagnac-effekten, som används för att mäta ett fordons vinkelhastighet längs produktens känsliga axlar. Vinkelhastighetsavkänningsenheten är en fiberspole. En digital detekteringskrets för sluten -slinga extraherar den optiska vägskillnaden mellan medurs (CW) och moturs (CCW) utbredningsljus som induceras av extern fysisk vinkelhastighet i fiberspolen, samtidigt som den omvandlar den optiska vägskillnadssignalen till en spänningssignal för återkoppling och styrning med sluten -slinga, och uppnår därigenom signalhastighetsmodulering och demodulering med hög hastighet{4}.
2.1.2 Funktioner
Produkten består av en optisk vinkelhastighetsavkänningsenhet och en signaldetekteringsenhet, som tillhandahåller tre-axlar vinkelinkrementdata och intern temperaturinformation.
2.1.3 Tillämpningsområde
Produkten är i första hand användbar för tröghetsnavigeringssystem (INS) med medel-till-hög precision, positionering och orienteringssystem, servostabiliseringssystem och liknande applikationer.
2.2 Sammansättning
Huvudkomponenterna i produkten är följande:
Optisk vägenhet: inkluderar ljuskälla, fiberspole, integrerad optisk fasmodulator (IOPM), fiberkopplare och fotodetektor;
Elektronisk kretsenhet: ljuskällans drivkrets, signaldetektering och styrkrets;
FOG strukturella komponenter.
2.3 Mått och montering
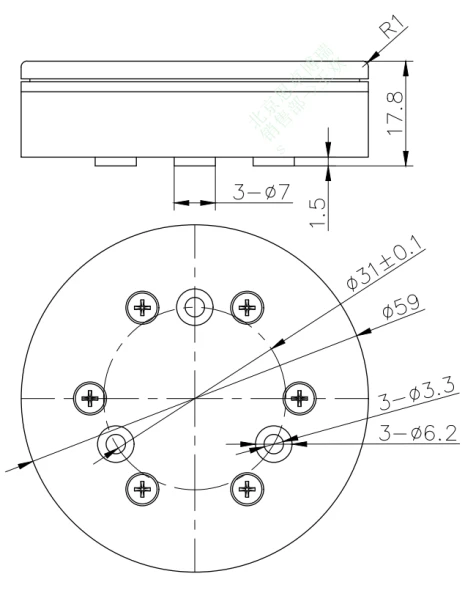
Givarhuvudets konturmått (mm): Φ59 ± 0,1 × 17,8 ± 0,1;
Sensorhuvudets monteringsmått (mm): Φ31 ± 0,1, 3 monteringshål: Φ3,3; som visas i figur 1.
Komponenterna för kretsen och den optiska vägen är monterade på kundens plattform.

Figur 1 FT60-sensorhuvudets kontur och monteringsdiagram
2.5 Huvudprestandaparametrar
Total produktvikt: 360 g ± 10 g (exklusive plattform).
2.5 Huvudprestandaparametrar
Produktens viktigaste prestandaparametrar beskrivs i tabell 1.
Tabell 1 Huvudprestandaparametrar
|
Inga. |
Testobjekt |
Specifikation |
|
1 |
Starttid- |
3 |
|
2 |
Bias (grad/h) |
Mindre än eller lika med 0,5 |
|
3 |
Bias Stabilitet vid rumstemperatur (konstant temp., 10 s utjämning, grad/h) |
Mindre än eller lika med 0,05 |
|
4 |
Bias Stabilitet under temperaturvariation (1 grad/min ramp, 100 s utjämning, grad/h) |
Mindre än eller lika med 0,1 |
|
5 |
Bias repeterbarhet ( grad /h) |
Mindre än eller lika med 0,05 |
|
6 |
Bias Magnetic Sensitivity (grad /h/Gs) |
Mindre än eller lika med 0,05 |
|
7 |
Random Walk Coefficient (grad /h½) |
Mindre än eller lika med 0,01 |
|
8 |
Skalfaktor olinjäritet (ppm) |
Mindre än eller lika med 10 |
|
9 |
Skalfaktorasymmetri (ppm) |
Mindre än eller lika med 5 |
|
10 |
Repeterbarhet av skalfaktor (ppm) |
Mindre än eller lika med 10 |
|
11 |
Tröskelvärde (grad/h) |
Mindre än eller lika med 0,05 |
|
12 |
Upplösning (grad/h) |
Mindre än eller lika med 0,05 |
|
13 |
Bandbredd (Hz) |
Större än eller lika med 500 |
|
14 |
Driftstemperatur (grad) |
-45-+70 |
|
15 |
Förvaringstemperatur (grad) |
-55-+85 |
|
16 |
Dynamiskt omfång (grad/s) |
±500 |
|
17 |
Matningsspänning (V) |
+5 |
|
18 |
Konstant-tillståndsströmförbrukning vid rumstemperatur (W) |
Mindre än eller lika med 4 |
|
19 |
Konstant-tillstånd strömförbrukning (fullt temperaturområde, W) |
Mindre än eller lika med 8 |
|
20 |
Starta-startström (A) |
<2 |
2.6 Mekaniska och elektriska gränssnitt
2.6.1 Krav på strömförsörjning
Produkten drivs av en +5 V DC-strömkälla. Kraven på strömförsörjningen visas i Tabell 2:
Tabell 2 Krav på FT60 FOG-strömförsörjning
|
Inga. |
Punkt |
Krav |
|
1 |
Strömförsörjningsnoggrannhet |
±5% |
|
2 |
Strömförsörjningsrippel (Vpp) |
Mindre än eller lika med 50mV |
|
3 |
Tillförselström |
>2A |
2.6.2 Gränssnitt för elektrisk anslutning
Sidanslutningsmodellen FOG- är J30JZLN9ZKCA000. En passande kontakt (modell: J30JZ/XN9TJCAL01) medföljer. Stiftdefinitionerna ges i tabell 3.
Tabell 3 J30JZLN9ZKCA000 FOG-kontakt och testpunktsdefinitioner
|
Pin nr. |
Definition |
Anmärkningar |
|
1 |
+5V |
Strömingång |
|
2 |
GND |
Power Ground |
|
3 |
Reserverad |
-- |
|
4 |
RXD+ |
FOG differentiell stroboskop positiv |
|
5 |
TXD+ |
FOG RS422 utgång positiv |
|
6 |
+5V |
Strömingång |
|
7 |
GND |
Power Ground |
|
8 |
RXD- |
FOG Differential Strobe Negativ |
|
9 |
TXD- |
FOG RS422-utgång negativ |
Obs: Vid anslutning till eller hantering av produkten ska ESD-skyddsåtgärder vidtas i enlighet med GJB 1649-1993.
2.6.3 Kommunikationsprotokoll
Kommunikationsgränssnitt: Både RXD och TXD är RS422/485 differentiella kommunikationsgränssnitt. RXD används för att ta emot en differentiell puls (eller fyrkantsvåg) synkroniseringsstrobsignal, och TXD används för seriell datasignalutmatning.
Kommunikationsprotokoll: Efter att ha mottagit den fallande flanken av strobesignalen, låser FOG den interna vinkelinkrementdatan och börjar mata ut gyrodatapaketet via TXD inom 1 μs. Baudhastigheten är 460,8 kbps. Datapaketet innehåller 23 byte, var och en bestående av 1 startbit, 8 databitar och 1 stoppbit, utan paritetsbit.
Vinkelinkrementdata representerar den ackumulerade vinkelförskjutningen av gyrot mellan två på varandra följande strobsignaler. Den genomsnittliga vinkelhastigheten över en given tidsperiod erhålls genom att dividera det ackumulerade vinkelinkrementet med motsvarande tidsintervall.
Datapaketformatet är som följer:
Tabell 4 Gyrodatapaketformat
|
Byte nr. |
Innehåll |
|
99 (hexadecimal) |
|
|
66 (hexadecimal) |
|
|
Statusord, normalvärde: FF (hexadecimal) |
|
|
X-axel Gyro vinkelsteg 1, LSB |
|
|
X-axel Gyro vinkelsteg 2 |
|
|
X-axel Gyro vinkelsteg 3 |
|
|
X-axel Gyro Angular Increment 4, MSB |
|
|
Y-axel Gyro vinkelsteg 1, LSB |
|
|
Y-axel Gyro vinkelsteg 2 |
|
|
Y-axel Gyro vinkelsteg 3 |
|
|
Y-axel Gyro Angular Increment 4, MSB |
|
|
Z-axel Gyro vinkelsteg 1, LSB |
|
|
Z-axel Gyro vinkelsteg 2 |
|
|
Z-axel Gyro vinkelsteg 3 |
|
|
Z-axel Gyro Angular Increment 4, MSB |
|
|
Temperaturdata 1, LSB |
|
|
Temperaturdata 1, MSB |
|
|
Temperaturdata 2, LSB |
|
|
Temperaturdata 2, MSB |
|
|
Temperaturdata 3, LSB |
|
|
Temperaturdata 3, MSB |
|
|
Ramnummer, ökar med 1 på varje sändning, cykliskt antal |
|
|
Checksumma, kumulativ summa av byte 3 till byte 22 |
|
|
Obs: Temperaturmåttet är 16. |
|
Statusordets bitdefinitioner är följande:
Tabell 5 Gyrostatus Orddataformat
|
bit7 |
bit6 |
bit5 |
bit4 |
bit3 |
bit2 |
bit1 |
bit0 |
|
Reserverad |
Z-axel kretskontrollstatus |
Status för Y-axelkretskontroll |
Status för X-axelkretskontroll |
Reserverad |
Z-axelns optiska sökvägsstatus |
Status för Y-axel optisk sökväg |
Status för X-axelns optiska sökväg |
Där: de "Reserverade" bitarna är alltid 1;
"Circuit Control Status"-biten satt till 1 indikerar normal FOG-kretskontrollstatus; inställd på 0 indikerar en onormal kontrollstatus;
"Optical Path Status"-biten satt till 1 indikerar normal FOG-operation för optisk väg; inställd på 0 indikerar en onormal optisk vägstatus.
Om någon av ovanstående två statusbitar under FOG-drift förblir 0, åtföljd av onormala gyrodata, ska DIMMAN returneras för reparation.
3 Produktinstallation och borttagning
Krav
Användaren ansvarar för att installera och ta bort produkten. Under denna process får produkten inte utsättas för stötar, slag eller kollision, inte heller får någon mekanisk bearbetning utföras på dess yttre ytor.
a) Monteringsytans planhet ska vara bättre än 0,02 mm;
b) Under produkttestning rekommenderas att man fullt ut överväger värmeavledningen från produktens monteringsbas.
3.2 Efter-installationsinspektion
Kontrollera att alla monteringsskruvar överensstämmer med monteringshålets dimensioner och är ordentligt fastsatta.
4 Driftsrutiner
4.1 Pre-Användningsinspektion
Inspektera produkten för fysiska skador såsom kollisionsmärken.
4.2 Produktanvändningsinstruktioner
Montera produkten på fordonet och anslut kablarna korrekt i enlighet med Tabell 3;
Upprätta dataanslutningen enligt det kommunikationsprotokoll som anges i avsnitt 2.6.3.
4.3 Försiktighetsåtgärder
a) FOG bör inte utsättas för frekvent på- och avstängning under användning, eftersom detta kan försämra FOG-prestandan och förkorta dess livslängd;
b) Innan du slår på FOG, inspektera strömförsörjningssystemet för att säkerställa att matningsspänningen är korrekt och att det inte finns några kortslutningar mellan strömförsörjningens elektriska punkter eller mellan FOG-huset och eventuella elektriska punkter;
c) Om produkten uppvisar onormal funktion, kontakta tillverkaren. Otillåten demontering och reparation är strängt förbjudna;
d) FOG är ett precisionsinstrument. Hantera med försiktighet under användning och transport;
e) Säkerställ korrekt anslutning av produktens insignalledningar, utgångssignalledningar och strömförsörjningsledningar;
f) ESD-skyddsåtgärder ska vidtas vid hantering av produkten;
g) Den omgivande magnetiska fältstyrkan vid produktplatsen ska vara mindre än 10 Gauss.
5 Underhåll
Innan den installeras på fordonet ska produkten slås på minst en gång var sjätte månad under en varaktighet av 3600 s. Testning av elektriska parameter krävs inte under den här påslagsperioden-.
Efter installation på fordonet ska produkten slås på minst en gång per år under en varaktighet av 3600 s. Elektrisk parametertestning krävs inte under denna påslagsperiod-.
6 Transport- och lagringskrav
6.1 Försiktighetsåtgärder vid transport
Placera produkten enligt den riktning som anges på förpackningen;
Transport är tillåten på väg, järnväg, luft och vatten;
Se till att förpackningslådan är ordentligt fastsatt på bäraren för att förhindra rörelse under transport.
6.2 Förvaringsförhållanden, hållbarhet och försiktighetsåtgärder
a) Produkter som placeras i förpackningslådor ska förvaras under normala atmosfärstrycksförhållanden. Den omgivande lagringstemperaturen ska vara 25 grader ± 10 grader, relativ luftfuktighet 30 %–50 %, och den omgivande magnetiska fältstyrkan ska vara mindre än 10 Gauss;
b) Produktens hållbarhet är 15 år.
7 Uppackningsinstruktioner
Inspektera den yttre förpackningen för fysisk skada såsom kollisionsmärken;
Kontrollera att produkten och alla tillbehör är kompletta, enligt beskrivning i Tabell 7.
Utför ESD-skyddsprocedurer när du tar bort produkten.
Tabell 7 Checklista för produktleverans
|
Inga. |
Punkt |
Kvantitet |
|
1 |
FT60 treaxlig IMMA-enhet |
1 |
|
2 |
FOG Monteringsförpackningslåda |
1 |
|
3 |
Testrapport för FOG montering |
1 |
|
4 |
J30JZ/XN9TJCAL01-kontakt |
1 |
|
5 |
Intyg om överensstämmelse |
1 |
Populära Taggar: ft60 three-axis fog, Kina ft60 three- three-axis fog tillverkare, fabrik