

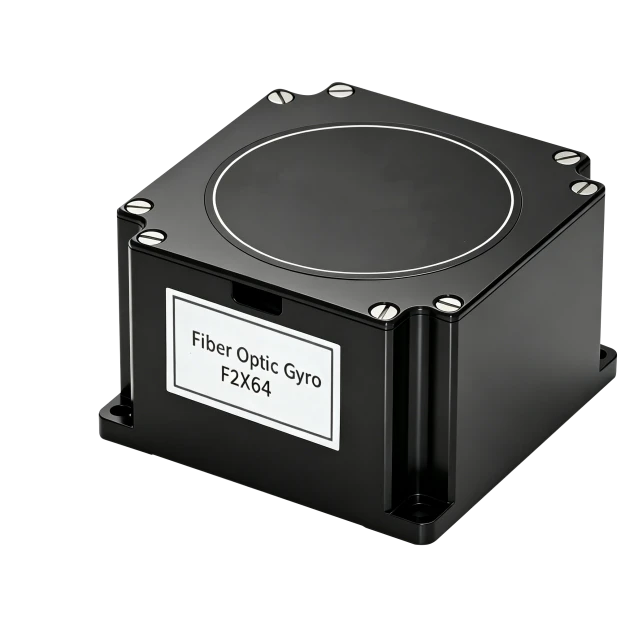
F2X64 Dual-Axis Medium-Lågprecisions-IMMA
Miniatyr kompakt design
All-solid-design
Stark miljöanpassningsförmåga
Beskrivning
Huvudfunktioner
- Miniatyr kompakt design
- All-solid-design
- Stark miljöanpassningsförmåga
- Hög tillförlitlighet, ultra-lång livslängd
- Fullständigt DigitalRS-422 elektriskt gränssnittsutgång
Applikationsfält
- EO Pod
- Flygkontrollplattform
- Optisk/fotografiplattform
- Plattformsstabiliseringsenhet
- SatCom-på-förflyttningen-
- Tröghetsmätenhet
- Lätt UAV
Produktöversikt
F2X64 är ett miniatyriserat fiberoptiskt gyroskop med integrerade kretsar och optiska vägar som bryter från traditionell design. Den fungerar som en idealisk vinkelhastighetssensor med hög-precision för kontrollapplikationer och används i stor utsträckning vid tröghetsmätning. Byggd på beprövad design med tekniska optimeringar för massproduktion, levererar den exceptionell kostnadsprestanda. Med kompakt storlek, låg vikt, låg strömförbrukning och ett enkelt gränssnitt är F2X64 det bästa valet för navigering och kontrollfält.
Unik teknik
Företaget är ett-högteknologiskt företag med fullständiga slutna-slingfunktioner från fiberlindningsutrustning och spolar till FOG, fiber/MEMS tröghetsprodukter, IMU-kretsar, programvara och testutrustning. End-to-end process control förbättrar kvaliteten och minskar kostnaderna. Arbetar under ISO9001 med strikta processer, säkerställer tillförlitlighet och konsekvens. Inom intelligent kolbrytning spelar INS en avgörande roll, med FOG som nyckelkomponenten. F2X64, med hög precision, lång livslängd och stöttålighet, förbättrar avsevärt INS-prestandan-ett idealiskt val för tröghetsnavigering med hög-precision
F2X64 Dual-Axis Medium-Lågprecisions-IMMA
F2X64 Dual-Axis FOG-prestandaparametrar
|
Parameter |
A |
B |
Anmärkningar |
|
Bias Stability (grad /h,1σ,10s) |
Mindre än eller lika med 1,0 |
Mindre än eller lika med 0,5 |
2 timmars kontinuerligt test, 10 sek. |
|
Stabiliseringstid(er) |
<10 |
<10 |
|
|
Bias repeterbarhet (grad /h,1σ) |
Mindre än eller lika med 1,0 |
Mindre än eller lika med 0,5 |
Beräknat från 3 testkörningar |
|
Full-Temp. Bias repeterbarhet (grad/timme) |
Mindre än eller lika med 1,0 |
Mindre än eller lika med 0,5 |
|
|
Skalfaktor olinjäritet (ppm) |
Mindre än eller lika med 50 |
Mindre än eller lika med 30 |
Rumstemperatur |
|
Skalfaktor repeterbarhet (ppm) |
Mindre än eller lika med 100 |
Mindre än eller lika med 50 |
Rumstemperatur |
|
Dynamiskt omfång (grad/s) |
±400 |
||
|
Bandbredd (Hz) |
Större än eller lika med 200 |
||
|
Driftstemperatur (grad) |
-40-+65 |
||
|
Förvaringstemperatur (grad) |
-50-+70 |
||
|
Vibration (g, Hz) |
4.2, 20-2000 |
||
|
Vikt (g) |
300±50 |
||
|
Mått (mm) |
64*60*42 |
||
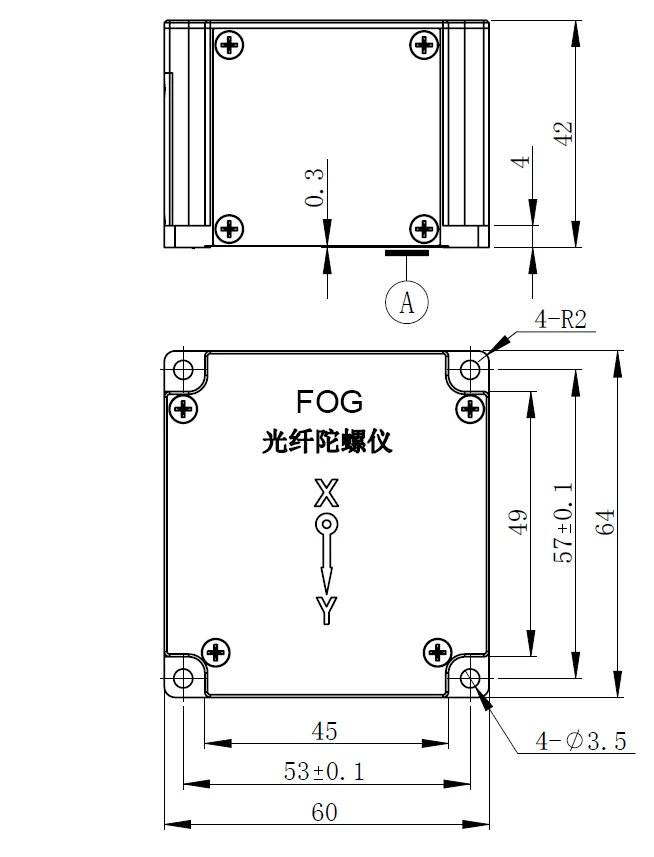
Måttritning
Introduktion
Fiberoptiskt gyro, som en ny typ av alla-solid-gyro, har fördelarna med snabb start, brett mätområde och hög tillförlitlighet. F2X64 Dual Axis Fiberoptic Gyro med låg precision kan appliceras på Det kan appliceras på fordons-monterade stabiliserade plattformar, styrhuvuden och slingsilos, etc.
1.1 Tillämpning
Denna handbok är endast tillämplig på produkter i F2X64-serien och innehåller prestandaspecifikationer, tekniska förhållanden, yttre mått och installation och användning. Bland dem inkluderar de tekniska förhållandena produktens miljöområde, elektriska prestanda och fysiska egenskaper.
1.2 Huvudparametrar
1.2.1 Fiberoptiskt gyroskop med huvudprestanda:
Tabell 1 Huvudindex
|
Parameter |
A |
B |
Anmärkningar |
|
Bias Stability (grad /h,1σ,10s) |
Mindre än eller lika med 1,0 |
Mindre än eller lika med 0,5 |
2 timmars kontinuerligt test, 10 sek. |
|
Stabiliseringstid(er) |
<10 |
<10 |
|
|
Bias repeterbarhet (grad /h,1σ) |
Mindre än eller lika med 1,0 |
Mindre än eller lika med 0,5 |
Beräknat från 3 testkörningar |
|
Full-Temp. Bias repeterbarhet (grad/timme) |
Mindre än eller lika med 1,0 |
Mindre än eller lika med 0,5 |
|
|
Skalfaktor olinjäritet (ppm) |
Mindre än eller lika med 50 |
Mindre än eller lika med 30 |
Rumstemperatur |
|
Skalfaktor repeterbarhet (ppm) |
Mindre än eller lika med 100 |
Mindre än eller lika med 50 |
Rumstemperatur |
|
Dynamiskt omfång (grad/s) |
±400 |
||
|
Bandbredd (Hz) |
Större än eller lika med 200 |
||
|
Driftstemperatur (grad) |
-40-+65 |
||
|
Förvaringstemperatur (grad) |
-50-+70 |
||
|
Vibration (g, Hz) |
4.2, 20-2000 |
||
1.2.2 Mekanisk provning
1.2.2.1 Sinusformad skanningsvibration
Gyrot fixeras på vibrationsbordet genom fixturen enligt vibrationsriktningen, och gyroskopet utför sinusavsökning i 3 riktningar, motsvarande X-axelns, Y-axelns respektive Z-axelns riktningar. Vibrationssteg; vibrationstabell plus excitation, till gyroskopets effekt, efter en viss uppvärmningsperiod- (gyrostart-upptid), testa gyroskopets utgående värde, ca 5min; sinusformade vibrationer. Vibrationsförhållanden: 20Hz-2000Hz, skanningstid 5min, amplitud 4,2g. vibrationsprocess, registrera gyroskopets utsignal.
Slumpmässig vibration
Vibrationsfrekvens: 20Hz~2000Hz
Vibrationstid: 5 min för varje axel
Vibrationsriktning: X, Y, Z-axel
Vibrationsspektrum: se figur 1

Indexkrav:
Fiberoptiskt gyro ska inte ha någon resonans med sinusformad avsökning i intervallet 20 HZ till 2000 Hz.
Slumpmässig vibration: det absoluta värdet av förspänningen i vibrationen och den genomsnittliga förspänningen före och efter vibrationen ska vara mindre än 1º/h.
1.2.2.2 Mekaniska stötar är enligt tabell 2.
Tabell 2 Påverkansförhållanden
|
Toppacceleration (g) |
30 |
|
Varaktighet (ms) |
10 |
|
Tider av effekter |
3 gånger i varje riktning |
|
Vågform |
halv-sinusvåg |
|
Vägbeskrivning |
X, Y, Z |
|
Obs: Intervallet mellan två stötar är inte mindre än 1,5 s. |
Stötprocess, produkten ska kunna fungera normalt efter mekaniska stötar i tillståndet av elektricitet, förspänningen bör vara mindre än 1º/h före och efter stöten.
2 Kommunikationsprotokoll
2.1 RS-422-metod
Baudhastighet: 460,8K;
Kommunikationsramformat
Per ram innehåller 10 byte, den första byten är 0x80. Byte 1, 2, 3 är gyrots höga, medium och låga 8-bitars data i horisontell riktning. Byte 5, 6, 7 är gyrots höga, medium och låga 8-bitars data i vertikal riktning. Byte 8, 9 är för temperaturen, byte 10 är summan av byte 2-9, tar de lägre 8 bitarna.
Formatet visas i Tabell 3, 11 bitar per byte, i följande ordning: Börja från 1 bit
Databit är 8 bitar (skicka låg först, sedan hög), jämn paritet är 1 bit, stoppbit är 1 bit
Kommunikationsregel
Gyrot börjar skicka data efter att det har upptäckt att den externa triggersignalen faller, 2000Hz stöds.
Tabell 3 Format för varje byte i utdataramen
|
Byte |
Betydelse |
Bit 7 |
Bit 6 |
Bit 5 |
Bit 4 |
Bit 3 |
Bit 2 |
Bit 1 |
Bit 0 |
|
1 |
Rubrik |
1 |
0 |
0 |
0 |
0 |
0 |
0 |
0 |
|
2 |
Horisontell gyro hög 8 bitar |
PD23 |
PD22 |
PD21 |
PD20 |
PD19 |
PD18 |
PD17 |
PD16 |
|
3 |
Horisontell gyro medium 8 bitar |
PD15 |
PD14 |
PD13 |
PD12 |
PD11 |
PD10 |
PD9 |
PD8 |
|
4 |
Horisontell gyro låg 8 bitar |
PD7 |
PD6 |
PD5 |
PD4 |
PD3 |
PD2 |
PD1 |
PD0 |
|
5 |
Vertikal gyro hög 8 bitar |
CD23 |
CD22 |
CD21 |
CD20 |
CD19 |
CD18 |
CD17 |
CD16 |
|
6 |
Vertikal gyro medium 8 bitar |
CD15 |
CD14 |
CD13 |
CD12 |
CD11 |
CD10 |
CD9 |
CD8 |
|
7 |
Vertikal gyro låg 8 bitar |
CD7 |
CD6 |
CD5 |
CD4 |
CD3 |
CD2 |
CD1 |
CD0 |
|
8 |
Temperatur |
X |
X |
T13 |
T12 |
T11 |
T10 |
T9 |
T8 |
|
9 |
Temperatur |
T7 |
T6 |
T5 |
T4 |
T3 |
T2 |
T1 |
T0 |
|
10 |
Verifieringsram |
Summan av byte 2 till 9 tar de lägre 8 bitarna. |
|||||||
3 Anslutningsdefinition
Det elektriska gränssnittet för gyroskopet använder en J30-15ZK-kontakt, definierad i Tabell 4.
|
Stift |
Pin Definition |
Mark |
Färg |
|
1 |
Seriell port: Transmit+ |
TX+ (gyrosignal +) |
Gul |
|
2 |
Seriell port: Överför- |
TX- (gyrosignal -) |
Orange |
|
3 |
Seriell port: Receive+ |
RX+ (extern synksignal +) |
Blå |
|
4 |
Seriell port: Ta emot- |
RX- (extern synkroniseringssignal -) |
Grön |
|
5, 13 |
Ström +5V |
+5V |
Röd |
|
6, 7 |
GND |
GND |
Svart |
4 Dimension
Horisontellt fiberoptiskt gyroskop med två axlar: 64 mm × 60 mm × 42 mm, monteringsmått: fyra hål 53 mm × 57 mm, monteringsskruvar: 4 M3-skruvar, formen och monteringsmåtten visas i figur 2.

Fig. 2F2X64Dimensionera
Populära Taggar: f2x64 dual-medium-lågprecisionsdimma, Kina f2x64 dual-axis medium-tillverkare av låg precision, fabrik


